随着国内高速铁路路网持续加密、运营里程不断增长,高铁线路的安全运维压力正在逐年提升。高铁轨道、隧道结构、扣件系统、接触网等关键设施长期处于高速交变载荷、温差变化、潮湿侵蚀的复杂工况之下,极易出现裂纹、磨损、松动、锈蚀等病害。传统的高铁检修模式高度依赖夜间天窗点内人工巡检,作业环境封闭、能见度差、劳动强度大,同时存在人员安全风险高、检测效率有限、病害记录主观性强、数据难以标准化留存等痛点。在轨道交通行业数字化、智能化转型的大背景下,以移动机器人为载体的自动化巡检养护方案,已经成为轨道交通装备领域重要的发展方向。苏州驰隐工业设计承接本次高铁检修机器人整机工业设计项目,围绕轨道隧道场景下的检测、识别、运维一体化需求,完成从产品定义、外观造型、人机工程、结构布局、CMF 方案到整机视觉落地的全流程工业设计服务,打造一款适配高铁隧道环境、搭载多机械臂作业单元的智能巡检维护机器人。
本项目的核心目标,是突破传统轨道检测设备功能单一、集成度低、人机适配性差的短板,设计一台集自主行走、多模态感知、智能识别、多臂协同作业于一体的复合型运维机器人。区别于市面上仅具备图像采集功能的轨道巡检小车,这款高铁检修机器人不只是一台检测采集设备,而是一套可同步完成病害勘察、数据回传、小型化现场修复作业的移动作业平台。设备可以在高铁隧道的轨道上自主行驶,在天窗作业窗口期内,一次性完成轨道轮廓扫描、钢轨探伤、扣件状态识别、隧道衬砌裂缝检测、渗漏水病害标记等多项检测任务,同时依靠搭载的多自由度机械臂,完成紧固件紧固、表面打磨、缺陷标记、局部修复等轻量化现场作业,大幅压缩单段线路的检修时长,减少现场作业人员数量,降低轨道交通运维的综合成本与安全隐患。
在前期需求研究与产品定义阶段,我们团队深入调研高铁运维单位的真实作业流程,梳理隧道场景下的各类约束条件。高铁隧道内部空间狭窄、管线密集、照明条件差,同时机器人需要满足轨道限界规范,不能超出铁路安全轮廓要求;设备需要适应粉尘、高湿、温差大的恶劣环境,整机防护等级、抗震动性能都有严苛标准;作业人员需要在隧道内近距离操作、调试设备,设备的操作界面、检修口、把手、安全防护结构都必须符合现场人员的使用习惯。同时,机器人搭载多组机械臂、视觉相机、激光雷达、探伤传感器、工控主机、电池模组等大量零部件,内部空间紧凑,如何平衡功能布局、散热、重量分配、重心稳定,是本次设计的核心难点。我们联合结构工程师、电控团队、轨道交通行业顾问,开展多轮方案推演,梳理功能优先级,划定各模块安装区域,确定整机行走底盘、机械臂安装基座、传感器安装仓、电气舱、电池仓的分区布局,在满足铁路规范的前提下,预留充足的传感器视场角与机械臂活动空间,避免作业过程中发生干涉碰撞。
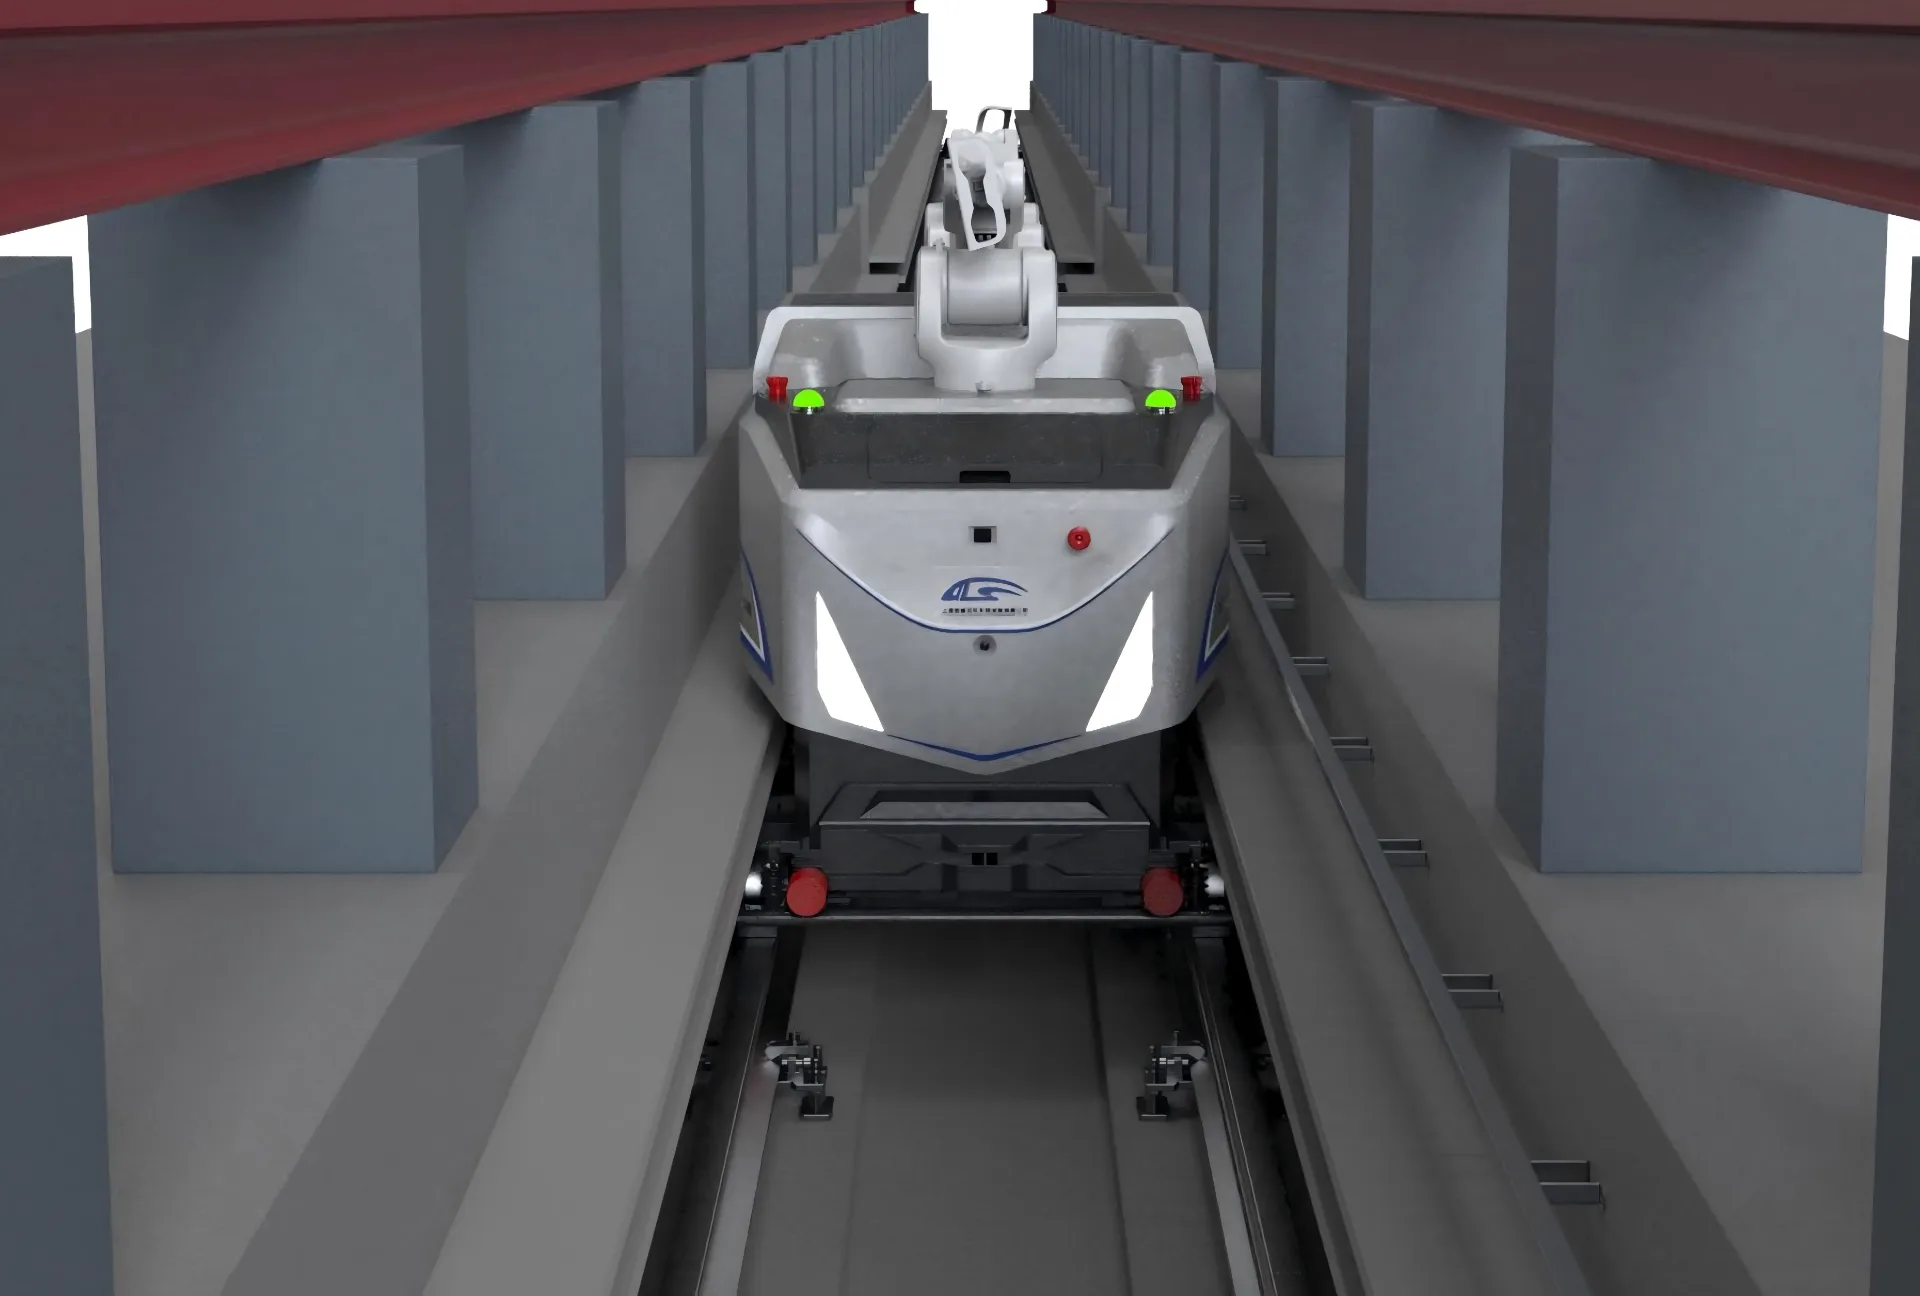
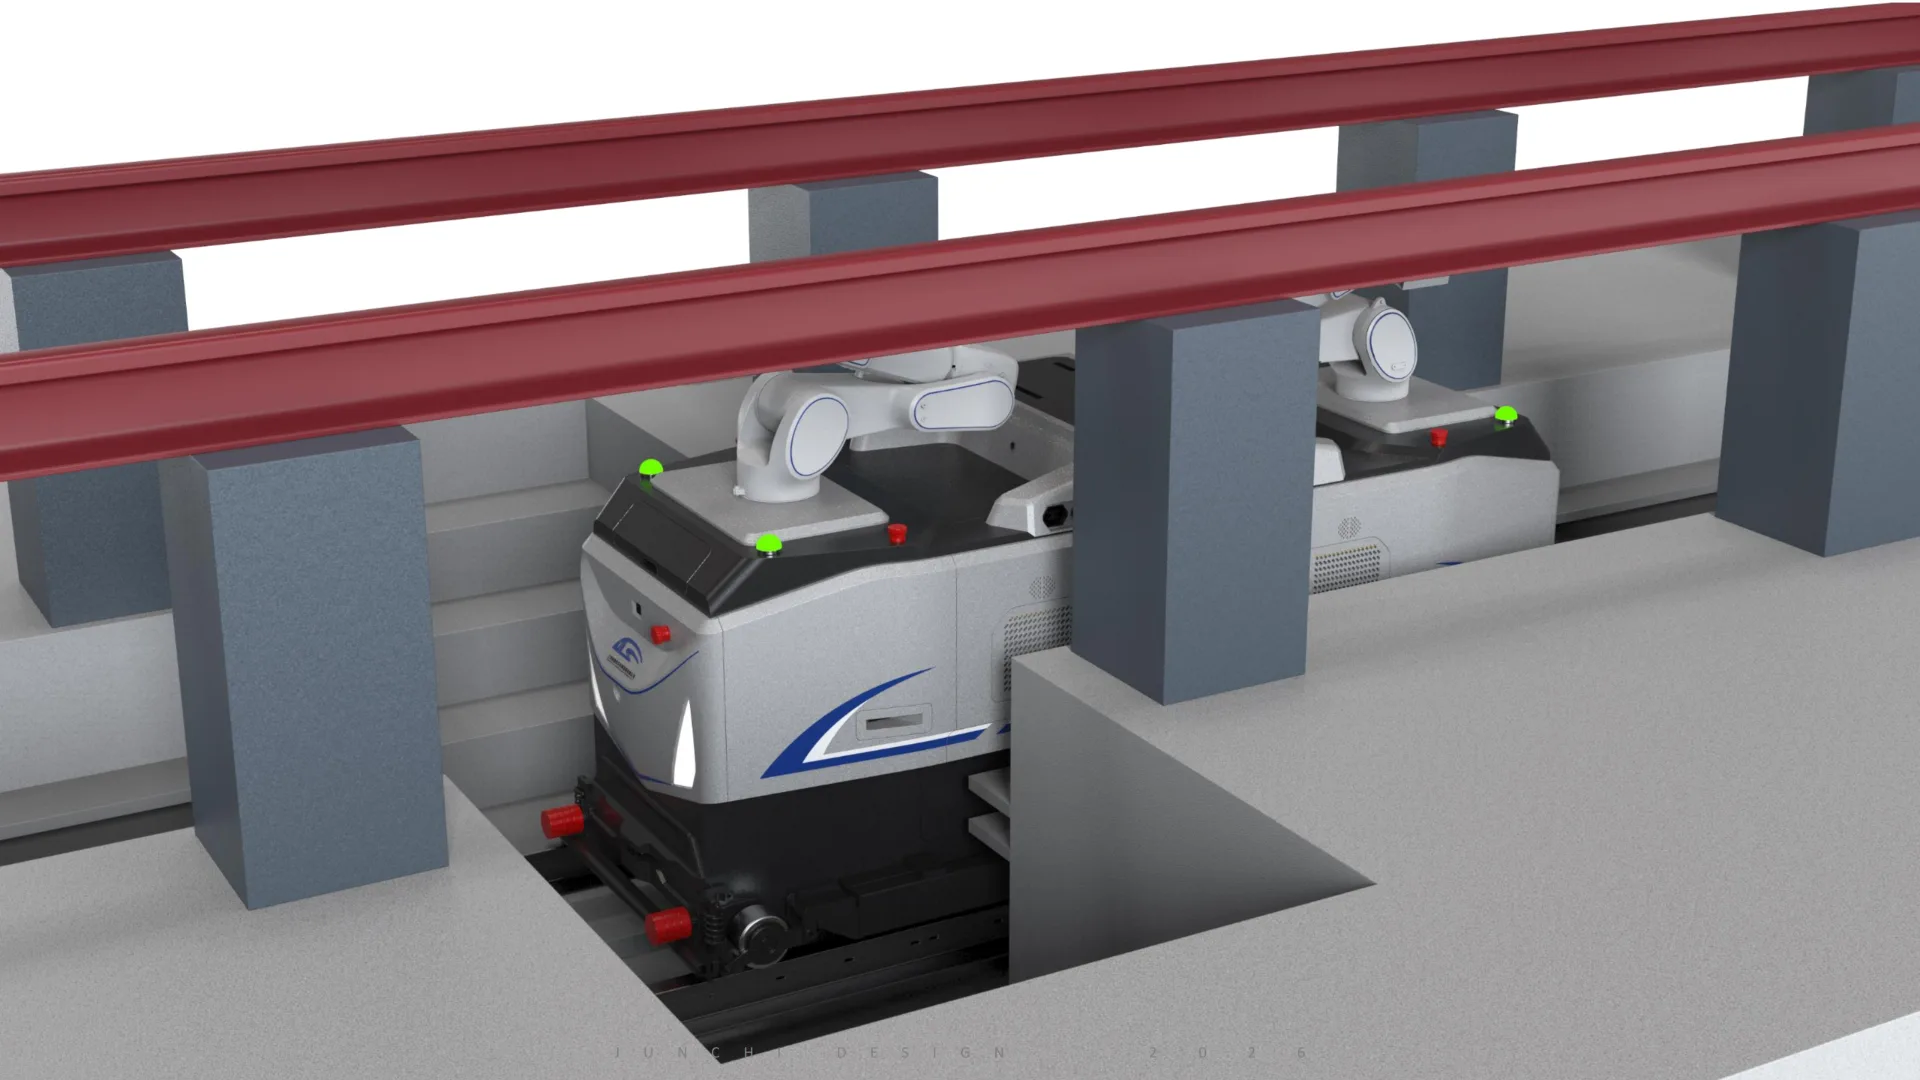
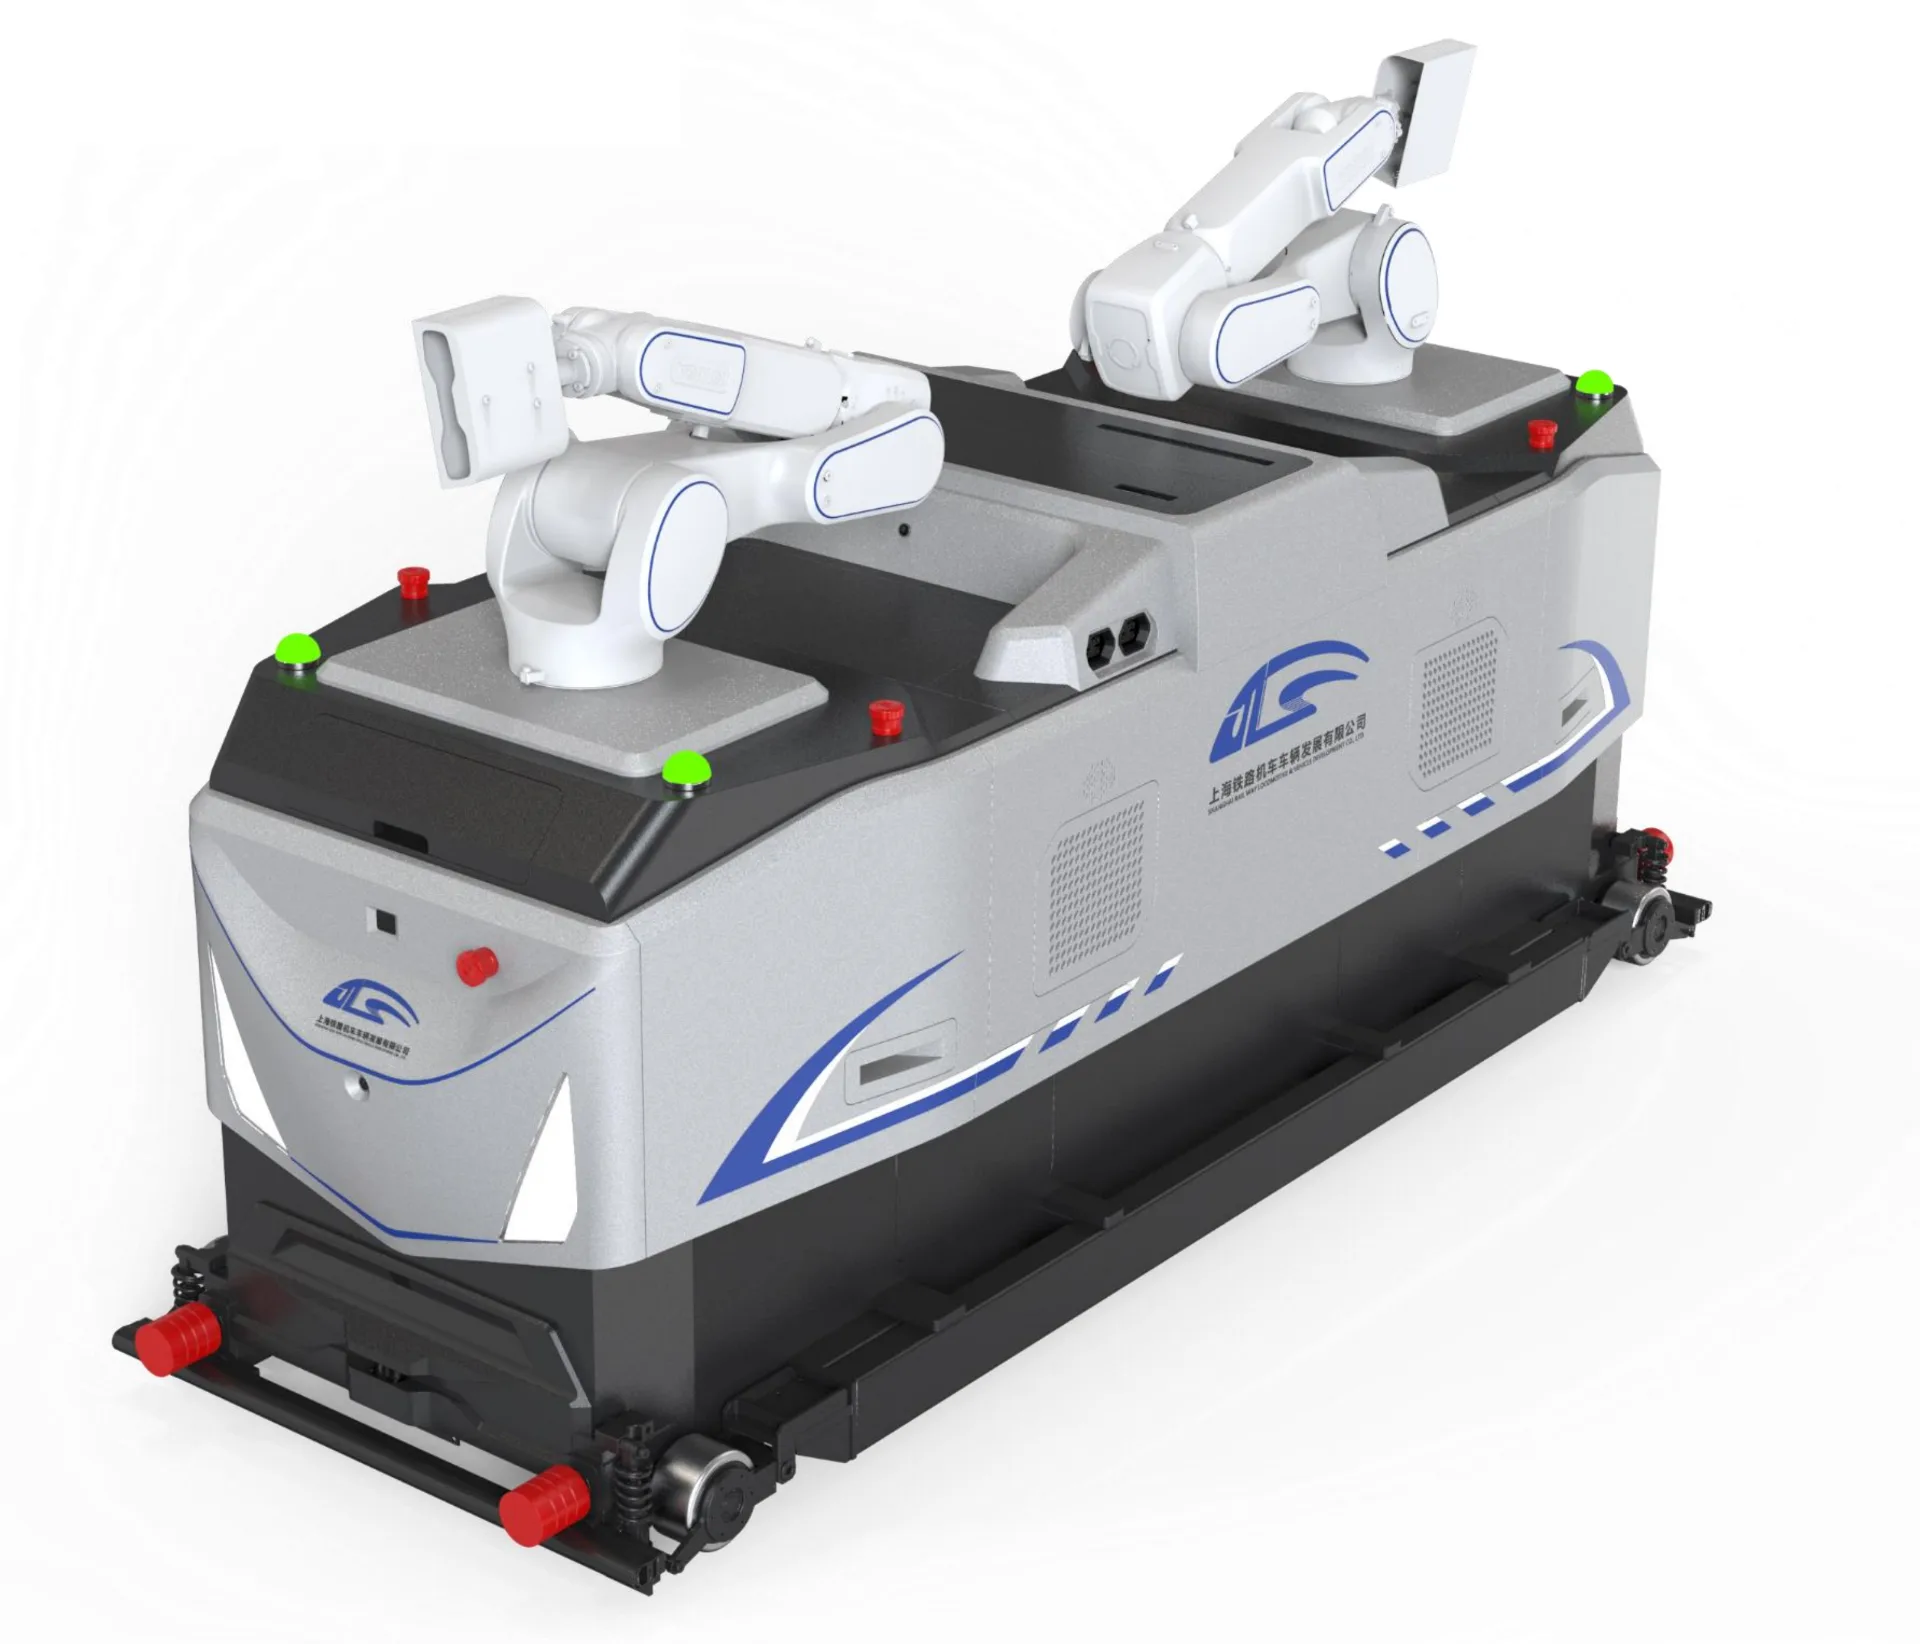
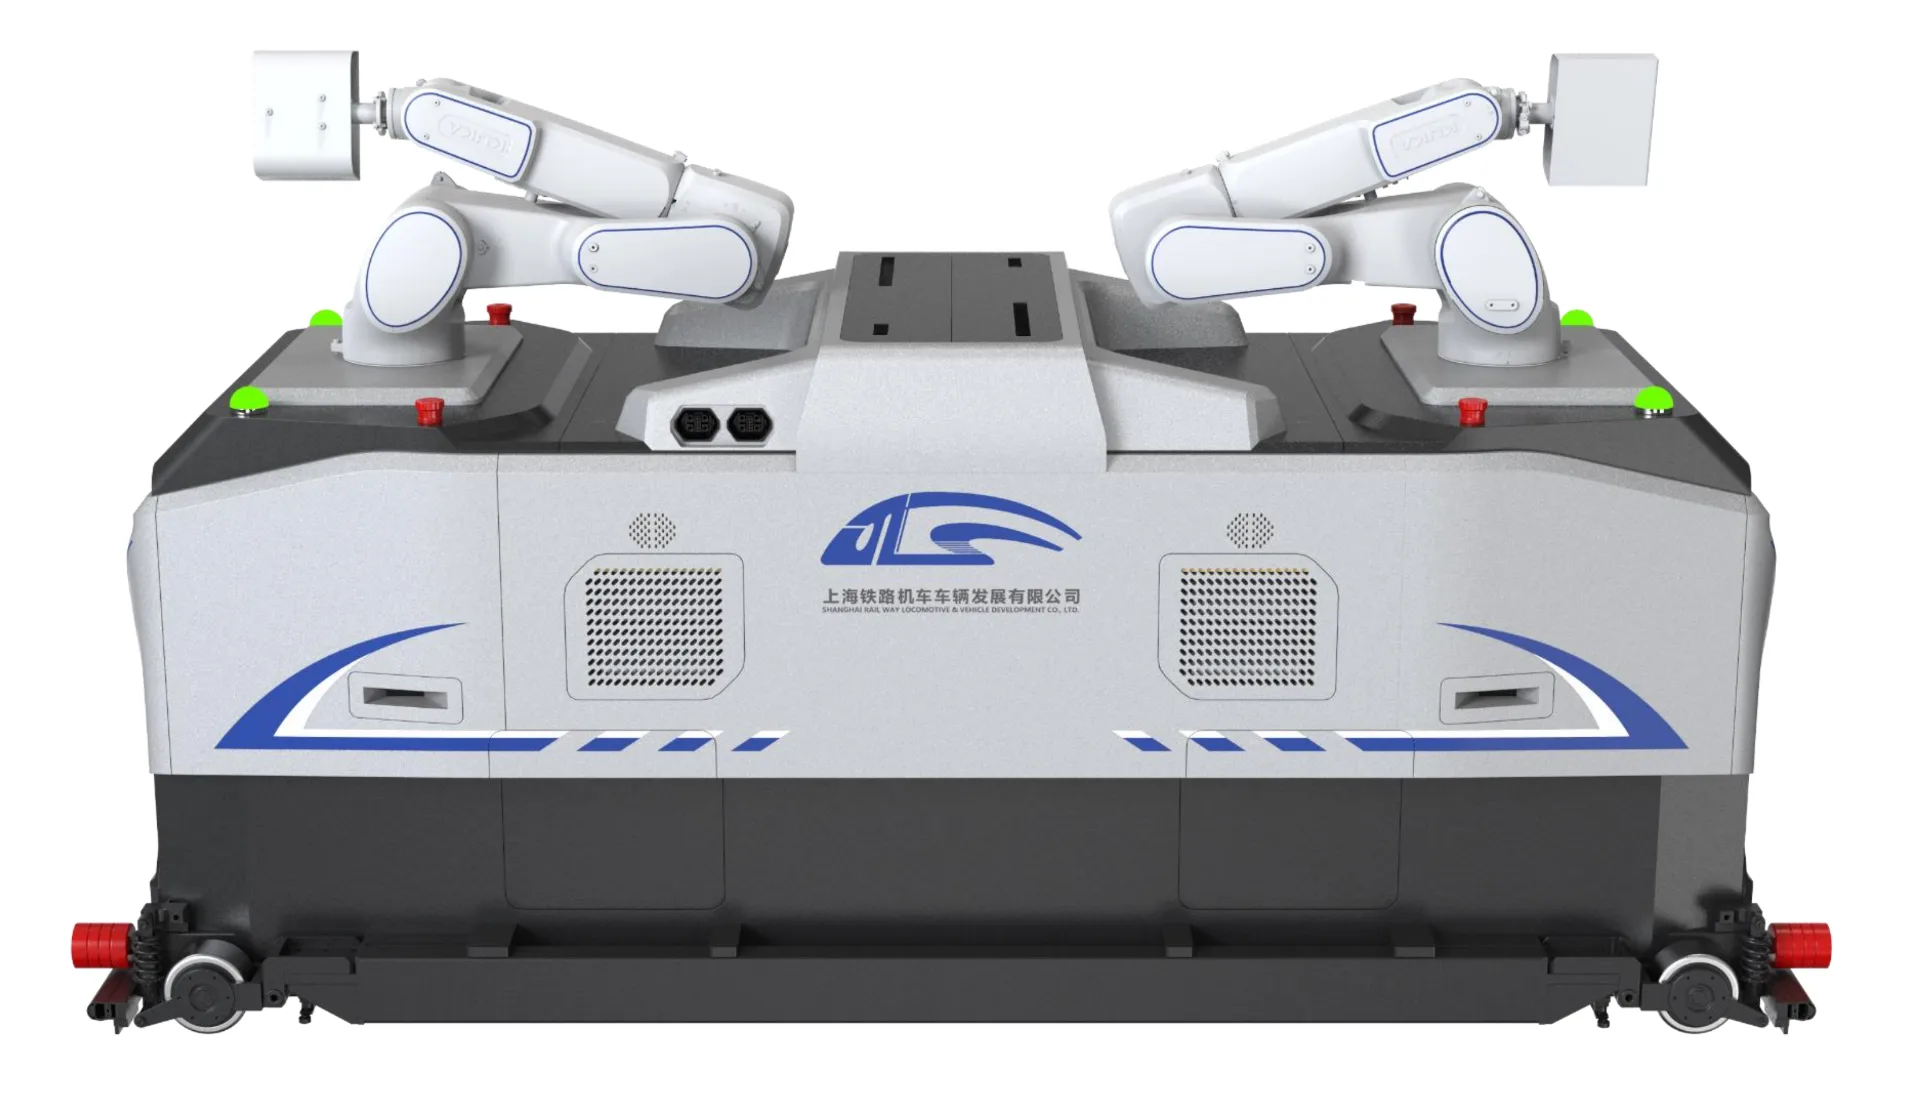
外观造型设计上,我们摒弃了传统工业设备笨重、冰冷的箱体式造型,结合轨道交通装备的视觉语言,塑造兼具力量感、精密感与识别性的整机形态。整机主体采用低重心的方正底盘,保证轨道行驶时的稳定性;上部机身采用倾斜折面造型,一方面引导隧道内粉尘、积水自然滑落,提升设备耐环境能力,另一方面弱化厚重感,塑造精密智能装备的气质。机身两侧预留清晰的传感器窗口,轮廓线条顺着设备行走方向延伸,强化向前行进的动态感。多组机械臂基座采用一体化造型包裹,兼顾防护性与整体性,避免管线外露杂乱。配色方案延续轨道交通装备稳重专业的风格,主色调选用浅灰白作为机身主体,搭配深蓝色线条作为品牌识别色,局部用黑色做功能分区,警示区域增加高可视度的安全标识。这套 CMF 方案兼顾工业场景的耐脏性、耐磨性能,同时保证在昏暗隧道环境下,设备本体、操作区域、危险区域具备良好辨识度,也方便客户后期进行品牌标识的定制化落地。
人机工程设计贯穿整个项目全过程。机器人设置本地操作面板与远程遥控两种操控模式,针对隧道内近距离调试场景,我们优化了操作面板的安装高度、倾斜角度,屏幕防眩光处理,在昏暗环境下保证屏幕内容清晰可读;急停按钮、锁止开关等安全部件设置在触手可及的位置,标识清晰,避免误触。设备两侧设置防滑检修平台与安全扶手,方便工程师在停机状态下对传感器、机械臂、电气模块进行检修维护;各舱门开启方向、锁扣结构、管线快拆接口都按照运维人员的操作顺序优化,减少检修时拆装步骤。机械臂的作业范围、运动速度设置安全软限位,在程序异常时自动停止动作,保护现场操作人员与轨道设施。我们同步模拟作业人员在隧道内佩戴安全帽、防护手套的操作状态,反复校验把手、开关、舱门的握持与操作手感,保证穿戴防护装备时依然可以顺畅操作设备。
结构与布局设计上,整机采用模块化分区设计思路。下部轨道行走底盘作为承载基础,采用轮轨行走结构,适配标准高铁轨道,具备定位、制动、低速自主巡航能力;中部为主电气舱,集中布置工控、电源、通讯模块,独立密封腔体,做好防水防尘与减震处理;上部平台搭载多组协作机械臂,视觉检测相机、激光轮廓仪、超声探伤传感器等感知单元,机械臂可以根据任务切换不同末端执行器,分别完成检测扫描、标记、打磨、紧固作业。各模块独立腔体隔离,电气件与作业执行机构分区布置,减少振动、粉尘对精密传感部件的干扰。散热风道独立设计,避免隧道内粉尘直接进入精密电子仓,提升设备长期连续工作的可靠性。重心控制在底盘中部,保障机器人在加减速、机械臂伸出作业时,轨道行驶不倾覆,满足铁路轨道设备的稳定性要求。
在智能化与交互设计层面,机器人搭载多传感器融合感知系统,激光雷达负责环境避障与定位,视觉相机负责外观病害识别,超声模块完成钢轨内部探伤,所有检测数据实时本地存储,并通过无线通讯回传至运维后台。设备自带状态指示灯,通过不同颜色灯光反馈待机、行走、检测、故障等状态,在嘈杂的隧道环境下,工作人员可以远距离快速判断设备工况。我们同步梳理人机交互逻辑,区分自动巡检模式、人工遥控模式、单臂调试模式,不同模式下锁定无关操作,降低误操作风险。采集到的轨道病害数据自动生成带位置、图像、尺寸信息的检测报告,替代过去人工手写记录的方式,实现轨道病害数字化建档,为线路长期健康管理提供数据支撑,真正实现 “检测 – 识别 – 作业 – 存档” 一体化闭环。
作为工业设计服务商,我们在项目中不止完成外观造型美化,而是深度参与产品前期方案论证,站在整机落地、量产、现场运维的角度去平衡创意、成本、工艺、法规。在设计方案输出之后,我们持续配合客户对接结构细化、样机打样、工程迭代,针对样机试制阶段暴露的干涉问题、散热问题、拆装不便问题,快速迭代外观与结构分件方案,同步输出渲染效果图、三视图、细节工程标注、CMF 色板文件,支撑客户完成样机制造、项目汇报、方案申报等工作。
高铁检修机器人项目,是工业设计赋能轨道交通智能装备的典型实践。轨道交通装备对安全性、可靠性、合规性有着极高门槛,工业设计的价值,就是把复杂的电控、机械、传感技术,转化为一台好用、耐看、安全、适配现场工况的产品。好的工业设计,不只是视觉上的美观,更是对作业流程、使用风险、环境约束、量产工艺的系统性整合。这款智能运维机器人投入使用后,能够有效补齐高铁隧道夜间自动化运维短板,提升轨道病害检出效率,减少人工高危作业,助力轨道交通行业向着智能化、少人化运维方向升级。
苏州驰隐工业设计深耕智能装备、工业设备、机器人产品领域,具备从产品策略、工业造型、人机工程、CMF 设计到样机落地跟进的全链路服务能力,可为轨道交通、智能制造、医疗设备、工程机械等行业客户提供定制化整机工业设计解决方案,助力客户打造具备市场竞争力、落地性强的智能装备产品。