本项目为双臂轮式巡检机器人外观工业设计项目,面向变电站、数据机房、化工厂区、储能电站等多类型工业巡检场景。随着智能无人化运维需求持续增长,传统单功能巡检设备仅能完成图像采集与环境数据读取,无法完成现场干预操作,客户希望打造一款集成移动行走、环境感知、双臂协同作业于一体的复合型巡检机器人,用来替代人工进入高危、重复、枯燥的工业巡检现场,完成设备状态检测、仪表读数识别、阀门开关操作、异常故障上报等一系列工作。项目核心目标是在满足硬件装配、运动性能、工业安全规范的基础上,打造辨识度高、可靠稳重、具备未来科技感的产品外观。
项目启动阶段,设计团队开展深度用户与场景调研,梳理一线巡检作业中的多项痛点。人工巡检存在环境风险高、巡检周期长、人为漏检等问题;市面上现有的巡检机器人大多分为两类,一类只有移动底盘,缺少操作执行机构;另一类搭载机械臂,但整机重心偏高、外形棱角生硬,在地面沟壑、线缆、台阶等复杂工况下容易发生晃动,同时外观风格偏向零散的零件堆砌,缺乏一体化的产品感,不利于品牌形象塑造。基于调研结论,我们确定产品设计核心策略:以功能定义形态,优先保证整机稳定性与操作实用性,再通过一体化造型语言塑造专业工业智能装备气质。
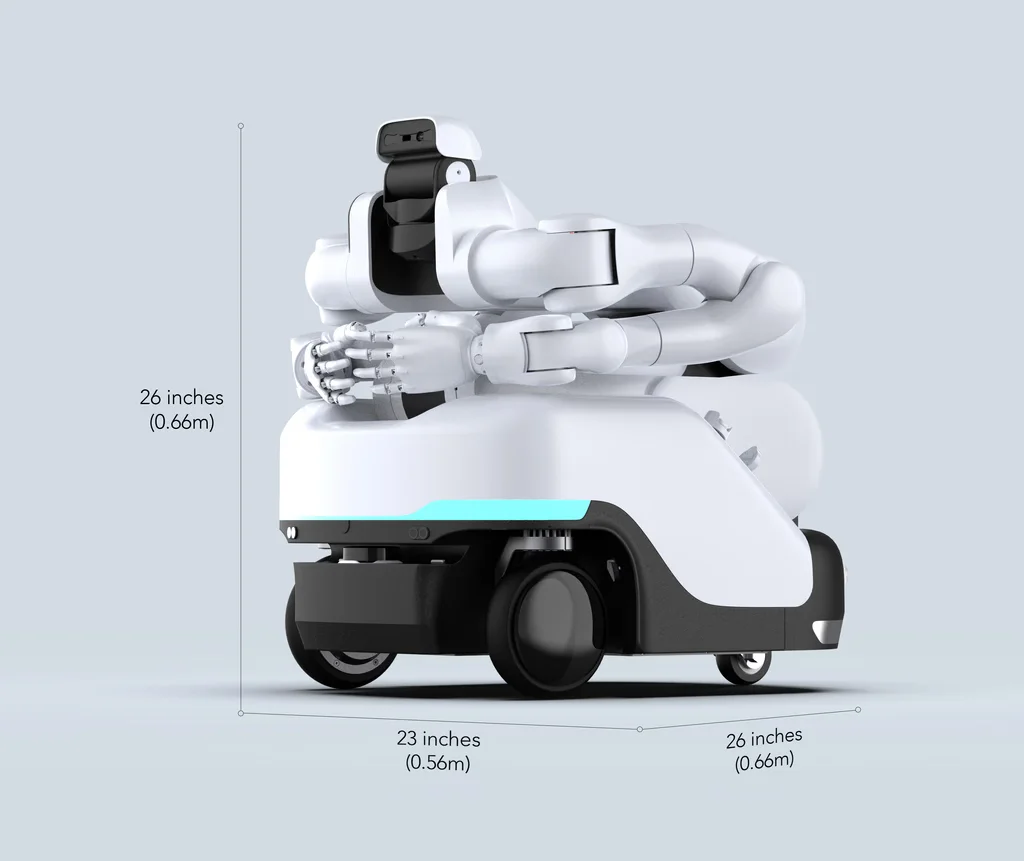
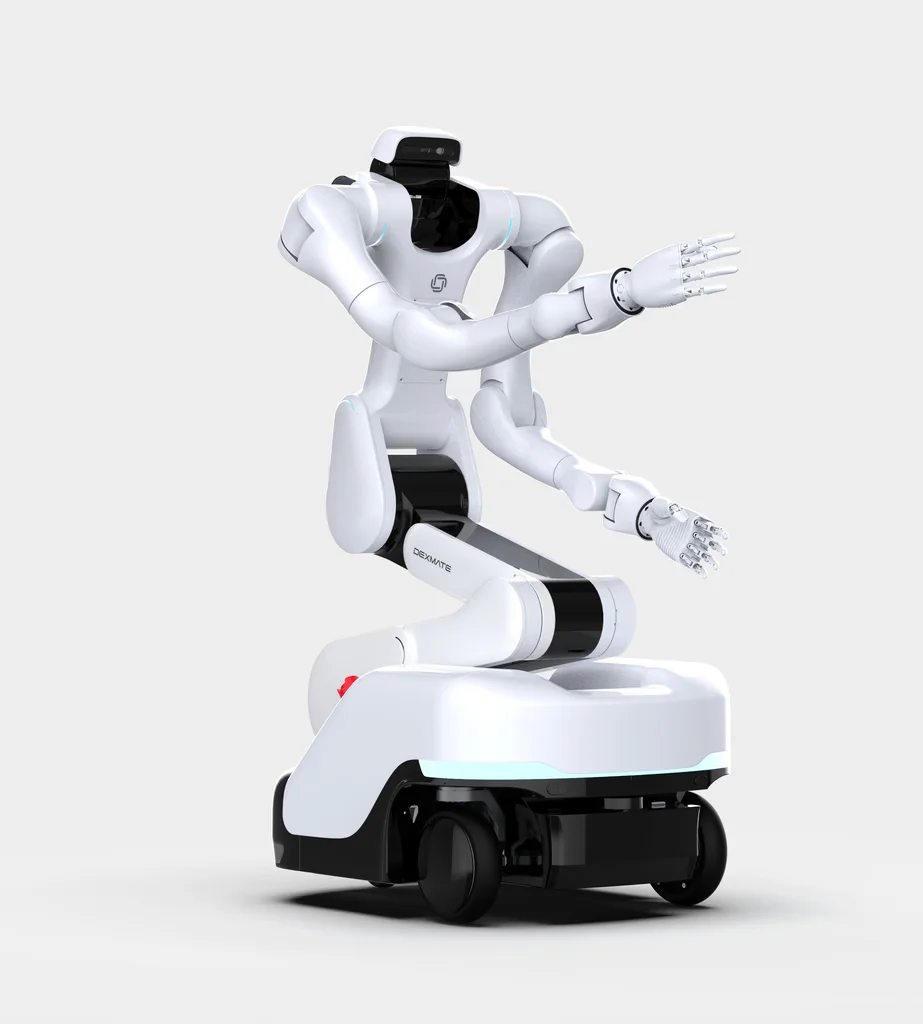
在整体布局设计上,整机采用低重心轮式移动底盘方案,电池与电控模块下沉布置在机身底部,大幅降低整机重心,提升机器人在不平整地面移动、转向、机械臂伸出作业时的抗倾覆能力。机身主体采用黑白配色方案,白色为主壳体,黑色用于传感器窗口、底盘、机械臂基座,色彩简洁克制,符合工业装备的专业调性,同时在昏暗机房、配电室环境下拥有良好的可视性。机身正面设置贯穿式青绿色状态灯带,作为人机交互载体,不同灯光颜色、闪烁模式,可对应待机、巡检、告警、故障等多种设备状态,现场运维人员远距离就能快速识别机器人工作状态。
头部感知区域做一体化集成设计,将激光雷达、高清摄像模组、红外测温传感器、气体检测模块统一收纳在前置感知舱内,减少外部零散突出零件,降低磕碰损坏风险,同时让正面视觉更加整体流畅。双协作机械臂作为产品核心执行单元,我们在造型设计时充分考虑运动行程、关节转动范围,保证双臂可以协同完成拨动开关、旋转阀门、拾取小件样本等实操任务。机械臂外壳采用分段式包裹设计,对内部减速器、线缆进行防护,曲面造型跟随关节运动轨迹,兼顾运动干涉余量与外观流畅度,使双臂和底盘机身视觉上形成完整一体,不会产生割裂感。
在设计迭代流程中,我们经历多轮草图推演、方案筛选、三维建模优化。每一轮外观方案都同步对接结构工程师、硬件工程师开展可行性评审,综合评估内部空间利用率、壳体脱模工艺、钣金折弯、注塑成型、装配维护等落地问题。在造型美化的同时预留维修检修口,方便后期设备调试、元器件更换;外壳壁厚、卡扣结构、分模线位置都提前规划,平衡外观效果、生产难度与制造成本。针对工业现场碰撞、粉尘等使用环境,壳体造型减少易积灰的凹槽缝隙,曲面过渡平滑,提升设备环境适应性。
工业机器人产品设计,不只是外观造型美化,而是场景、功能、结构、工艺、人机交互的系统性整合。本款双臂巡检机器人,从巡检作业真实需求出发,把移动底盘、感知系统、双机械臂三大模块通过统一的设计语言整合为完整产品。最终交付的设计方案,既实现复杂工业场景下稳定移动与双臂操作的核心功能,也塑造出沉稳、智能、可靠的产品视觉形象,帮助客户的巡检机器人产品在同类竞品中形成差异化优势,更好地切入工业无人运维市场。